Spero l'oggetto in discussione sia chiaro: uno dei problemi più marcati del robot AWD di MOVA è quello di rovinare il terreno durante le manovre di inversione a 180 gradi per il cambio di direzione. Ciò succede quando il terreno è pendente o disconnesso, mentre nei tratti pianeggianti e uniformi non ci sono problemi.
Dopo l'ultimo aggiornamento del programma ho notato che ora la macchina cambia direzione con una serie di manovre avanti-indietro, come farebbe una normale automobile, quindi preservando l'integrità del terreno. Tuttavia ciò succede soltanto quando il robot raggiunge il margine dell'area di taglio opposto a quello di partenza, al limite del quale invece continua a girarsi invertendo la rotazione di una delle ruote posteriori.
Chiedo se ci sia possibilità di capire meglio la situazione, se sia prevista l'opzione tale da far voltare il robot sempre in modo graduale, e dove sia possibile trovare i dettagli relativi ai vari aggiornamenti dei programmi interni alla macchina che vengano via via pubblicati.
Grazie
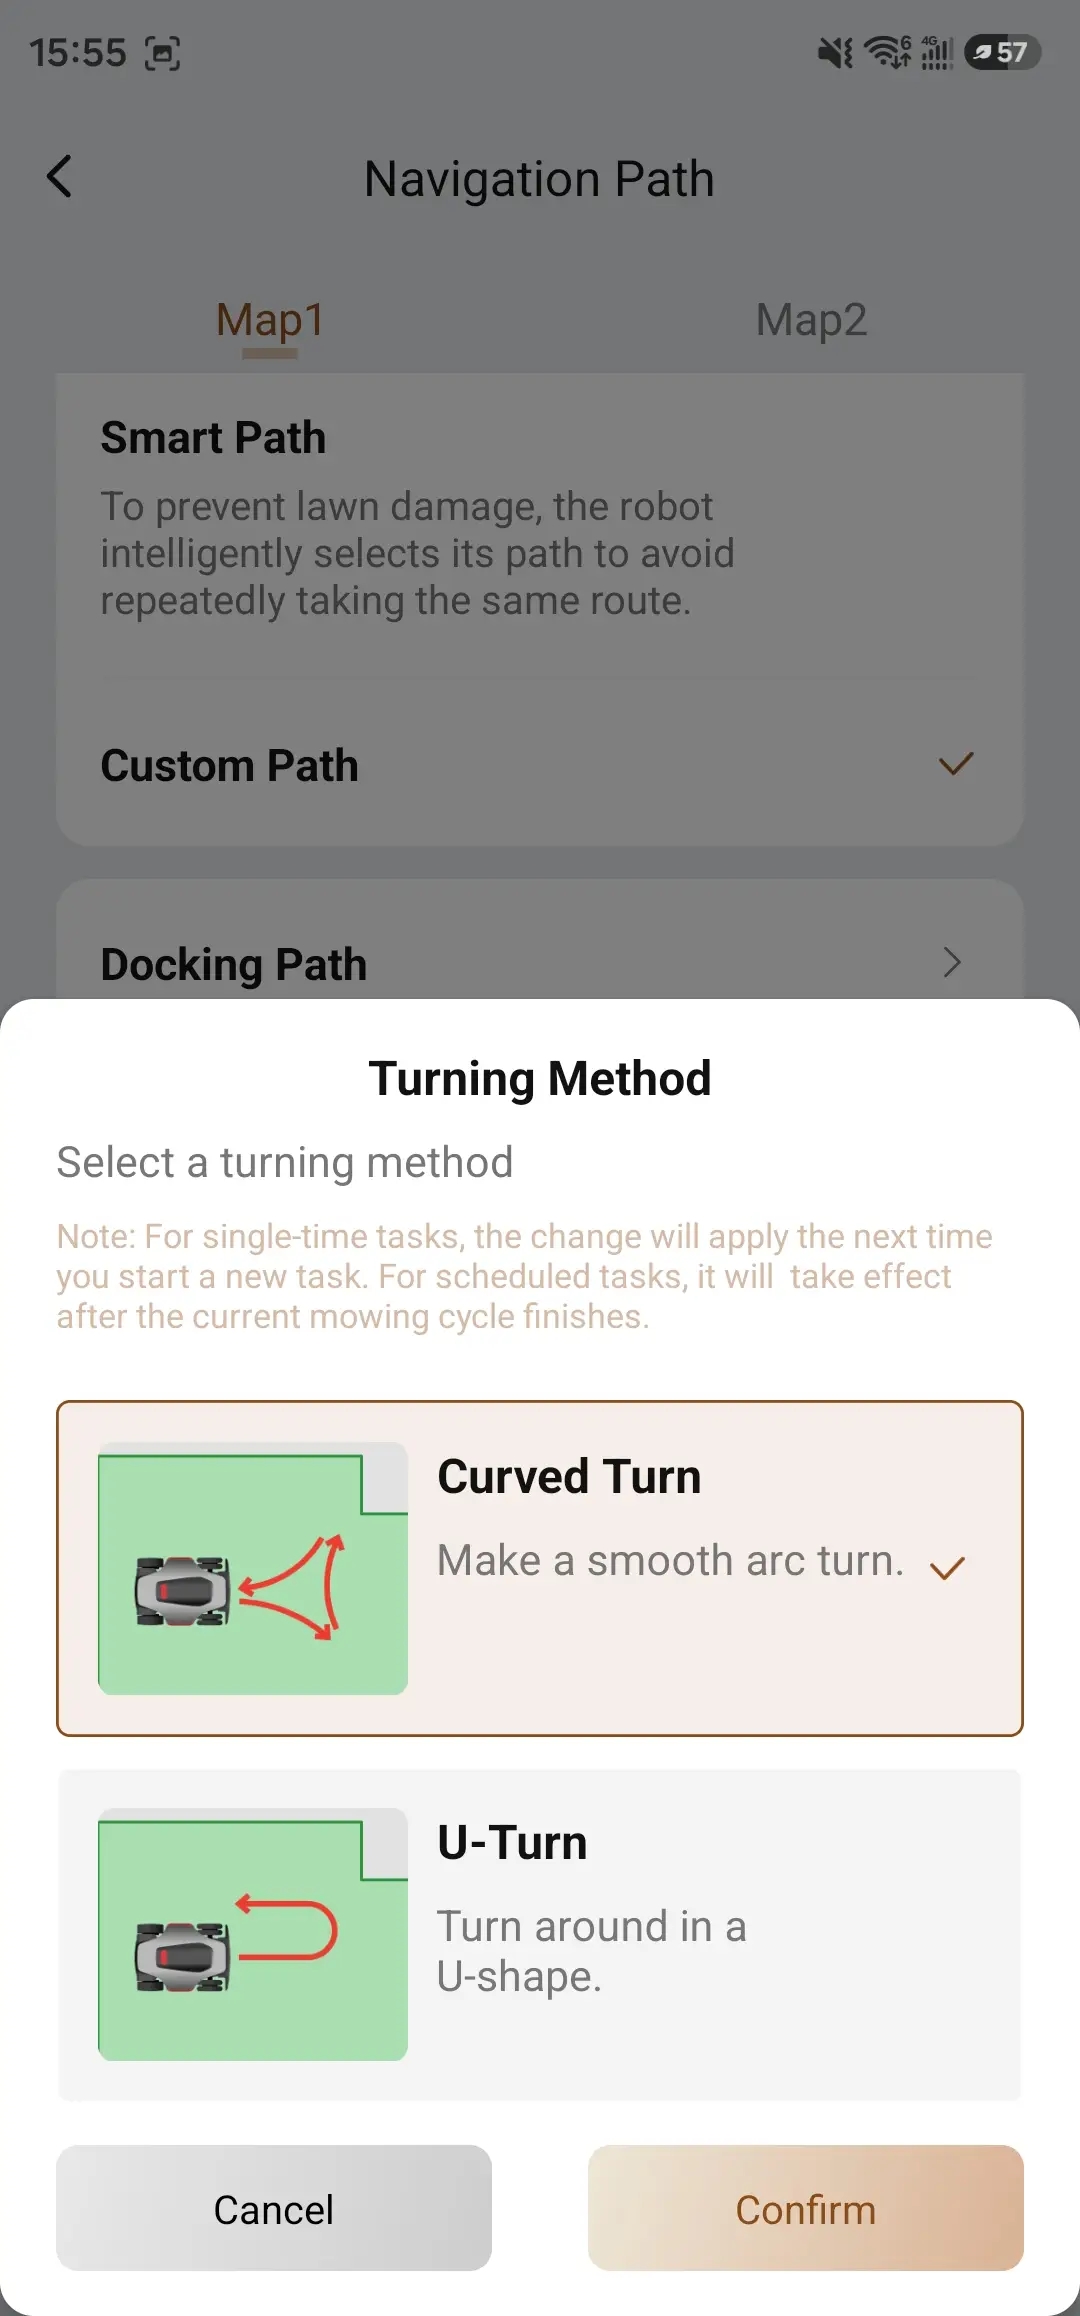
Buongiorno, il firmware attualmente installato è la versione 439, che non presenta aggiornamenti né ottimizzazioni sulla sterzata. Sono disponibili le modalità di curva e a U. La modalità curva offre sterzate leggermente più morbide, e questo tipo di inversione di marcia si attiva esclusivamente durante il taglio a strisce ad arco (quindi praticamente solo sui bordi). Vorrei confermare: ti riferisci proprio alla scelta di questa modalità di inversione?
Per le tue tre domande:
1. Puoi fare riferimento allo screenshot: la linea rossa indica approssimativamente il percorso di funzionamento del robot.
2. Questa impostazione al momento è valida soltanto durante il taglio a strisce ad arco.
3. Sul client non è ancora possibile visualizzare il contenuto degli aggiornamenti del firmware.
Principali novità dell’aggiornamento 439:
1. Nuove funzioni:
① Supporto alla modifica della coppia massima tramite server
② Aggiunta di punti di tracciamento: segnalazione della coppia e delle situazioni di disincaglio; aggiunta di punti di tracciamento per la selezione della sensibilità di evitamento ostacoli e per il rilevamento dell’interruttore di evitamento ostacoli nelle impostazioni generali.
2. Ottimizzazioni:
① Ottimizzazione della strategia di evitamento ostacoli in modalità percorrenza bordi
② Arresto del disco di taglio durante la navigazione tra due punti